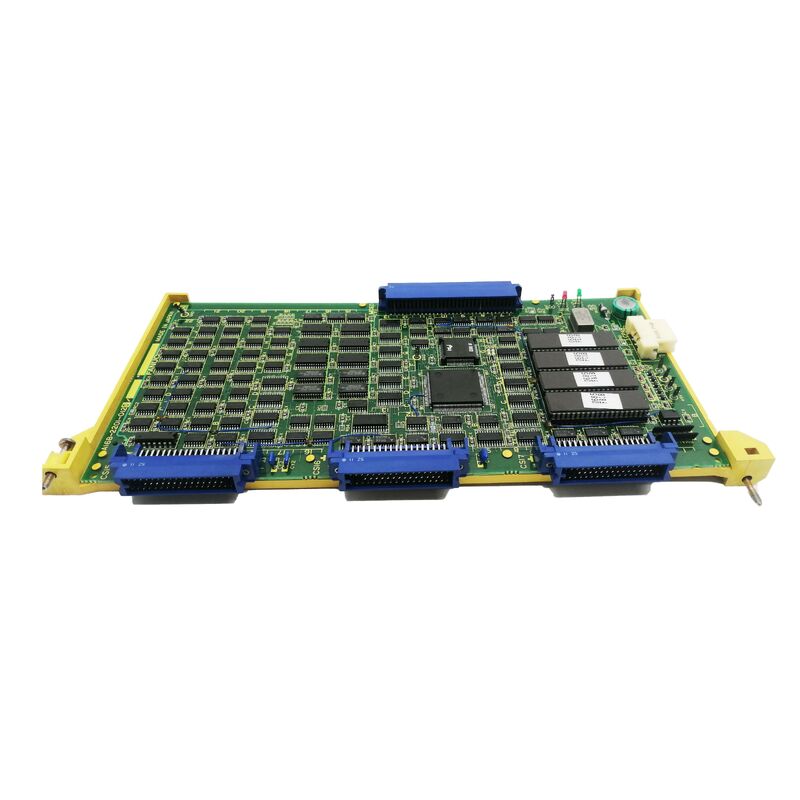
A16B-2200-0300 | FANUC ثنائي المحور ثنائي الفينيل متعدد الكلور مع التحكم في اللحام - RG2 وRH Robot / A16B-2200-030x عائلة محور اللحام
وظيفتان في PCB واحد - التحكم في المحور والتحكم في اللحام
يدمج الطراز A16B-2200-0300 بين إمكانيتين متميزتين لتطبيقات روبوت اللحام:التحكم المؤازر ثنائي المحور:يوفر التحكم في المحور المؤازر لاثنين من مفاصل الروبوت. في تكوينات روبوت اللحام، تتم إدارة المحاور عبر لوحات متعددة - يتعامل A16B-2200-0300 مع مفاصل محددة داخل تكملة المحور الكامل للروبوت.
مراقبة اللحام:تقوم روبوتات اللحام بأكثر من مجرد وضع الشعلة، فهي تتحكم أيضًا في عملية اللحام: بدء القوس، وتغذية الأسلاك، وغاز التدريع، وتيار اللحام، والجهد، ومزامنة سرعة السير مع حركة الروبوت. توفر وظيفة التحكم في اللحام في هذه اللوحة واجهة بين وحدة التحكم الروبوتية ومصدر طاقة اللحام، وإدارة إشارات عملية اللحام جنبًا إلى جنب مع أوامر الحركة. إن الجمع بين التحكم في المحور واللحام على لوحة PCB واحدة يخدم البنية المتخصصة لوحدات التحكم في روبوت اللحام RG2 وRH - حيث يعمل تكامل الأجهزة على تقليل إجمالي عدد اللوحات وتبسيط توجيه الإشارة داخل خزانة الروبوت.
معلومات المنتج الرئيسية
| المعلمة |
قيمة |
| عدد المحاور |
2 |
| التحكم في اللحام |
نعم |
| متناسق |
وحدات تحكم الروبوت RG2 وRH |
| المجلس المجاور |
A16B-2200-0301 (محور اللحام الآلي RH ثنائي الفينيل متعدد الكلور) |
| مسلسل |
A16B-2200 |
FANUC RG2 وRH – منصات روبوت اللحام
فانوك RG2:روبوت FANUC صغير الحجم مصمم للحام القوسي، واللصق، والختم، وتطبيقات المسار المستمر ذات الصلة. استخدمت وحدة التحكم RG2 مركبات ثنائي الفينيل متعدد الكلور من سلسلة A16B لمحورها وأجهزة التحكم في اللحام.
FANUC RH (روبوت أفقي):سلسلة الروبوتات ذات الذراع الأفقية من FANUC، المصممة للتعامل مع المواد وتطبيقات التجميع. ظهرت سلسلة RH أيضًا في تكوينات اللحام، حيث تم دمج PCB للتحكم في اللحام جنبًا إلى جنب مع أجهزة التحكم في المحور. يشترك كلا النوعين من الروبوتات في المحور المدمج A16B-2200-0300 وبنية التحكم في اللحام - مما يسمح بإدارة حركة الروبوت والتحكم في عملية اللحام من خلال لوحة PCB واحدة متكاملة.
سيناريوهات التطبيق
خطأ في لوحة محور لحام الروبوت RG2:يقوم روبوت اللحام القوسي FANUC RG2 بتطوير أخطاء محورية في وصلات محددة، أو تفشل إشارات التحكم في عملية اللحام. يتم التعرف على A16B-2200-0300 من ملصق لوحة وحدة التحكم في الروبوت. يستعيد الاستبدال كلاً من وظيفة مؤازرة المحور والتحكم في عملية اللحام.
تجديد نظام اللحام الآلي بالروبوت RH:يخضع روبوت اللحام RH لتجديد وحدة التحكم. تم استبدال A16B-2200-0300 كجزء من تجديد شامل للوحة التحكم في المحور واللحام.
التعليمات
س 1: ما هي المحاور المحددة التي يتحكم فيها A16B-2200-0300 في الروبوت RG2 أو RH؟
يتم تأكيد تعيينات المحاور المحددة (أي مفاصل الروبوت يتم خدمتها بواسطة هذه اللوحة) من خلال وثائق وحدة التحكم الخاصة بنموذج الروبوت المحدد. في سلسلة A16B-2200، يتم تخصيص لوحات التحكم المحورية لأزواج محاور محددة - يحدد دليل صيانة الروبوت المطبق الوصلات التي تتصل بـ A16B-2200-0300.
Q2: ما هي عملية اللحام التي تدعمها وظيفة التحكم في اللحام على A16B-2200-0300؟
روبوتات اللحام FANUC في عصر RG2/RH تدعم بشكل أساسي اللحام القوسي MIG/MAG (تغذية الأسلاك، محمية بالغاز). تدير واجهة التحكم في اللحام الاتصال بين وحدة التحكم الروبوتية ومصدر طاقة اللحام المتوافق - التحكم في بدء القوس، وسرعة تغذية السلك، وإعدادات تيار/جهد اللحام، ومزامنة حركة الشعلة مع عملية اللحام.
Q3: هل A16B-2200-0300 قابل للتبديل مع A16B-2200-0301 (RH Robot Welding Axi PCB)؟
يوفر الرقم A16B-2200-0300 تحكمًا مؤازرًا ثنائي المحور بالإضافة إلى التحكم في اللحام لكل من روبوتات RG2 وRH. يتم وصف A16B-2200-0301 على وجه التحديد على أنه PCB لمحور اللحام الآلي RH - وهي لوحة مختلفة في نفس عائلة محور اللحام 030x. فهي ليست قابلة للتبديل مباشرة. تأكد من اللوحة الصحيحة من ملصق الوحدة المثبتة ووثائق وحدة التحكم في الروبوت المعمول بها.
س4: هل يتطلب استبدال A16B-2200-0300 نسخة احتياطية لبرنامج الروبوت؟
توجد برامج الروبوت في ذاكرة وحدة المعالجة المركزية الرئيسية لوحدة التحكم - وليس في لوحة تحكم المحور/اللحام. لا يؤثر استبدال A16B-2200-0300 على برامج الروبوت المخزنة. ومع ذلك، قم دائمًا بإجراء نسخة احتياطية كاملة للبرنامج قبل أي صيانة للوحة التحكم كإجراء وقائي.

 يجب أن تكون رسالتك بين 20-3000 حرف!